[간단한 설명] ROSBAG 데이터를 실시간으로 분석해 평가 지표를 시각화하는 연구용 데스크톱 분석 툴입니다. [상세 설명] 자율주행 시뮬레이션 결과를 단순 로그 수준에서 보는 것이 아니라, 연구 지표 기반으로 빠르게 해석할 수 있도록 만든 분석 시스템입니다. ROS 데이터 스트림과 사용자 정의 수식을 함께 처리하고, 그래프/이벤트/영상 정보를 한 화면에서 교차 검증할 수 있도록 구성했습니다. 연구자가 반복 분석 작업을 빠르게 수행할 수 있도록 데스크톱 UX도 함께 최적화했습니다. [핵심 기술] Python: 데이터 파싱, 지표 계산, 시뮬레이션 평가 로직을 구현했습니다. Qt5: 그래프, 이벤트 트리거, 영상 패널을 포함한 데스크톱 UI를 구성했습니다. ROS2 / ROSBAG: 주행 로그를 실시간 분석 가능한 구조로 변환해 시각화했습니다.
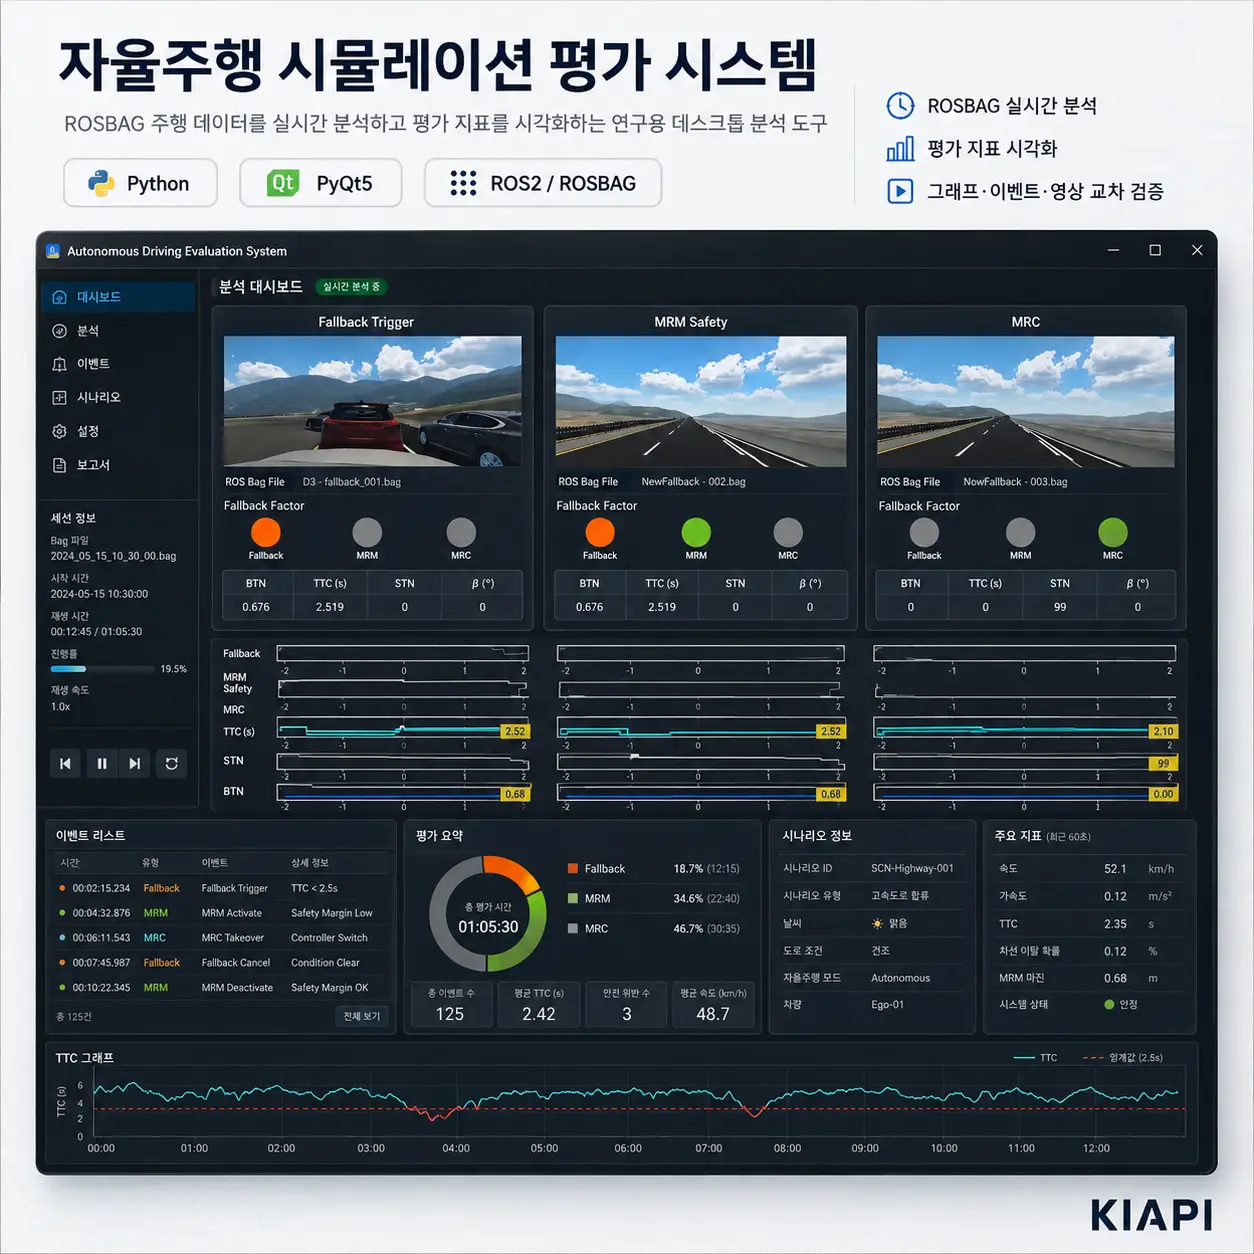
KIAPI 연구소와 협업하여 진행했으며, 실제 소프트웨어 화면과는 다를 수 있습니다.
뉴럴네트워크
소프트웨어 개발 5.0(3)
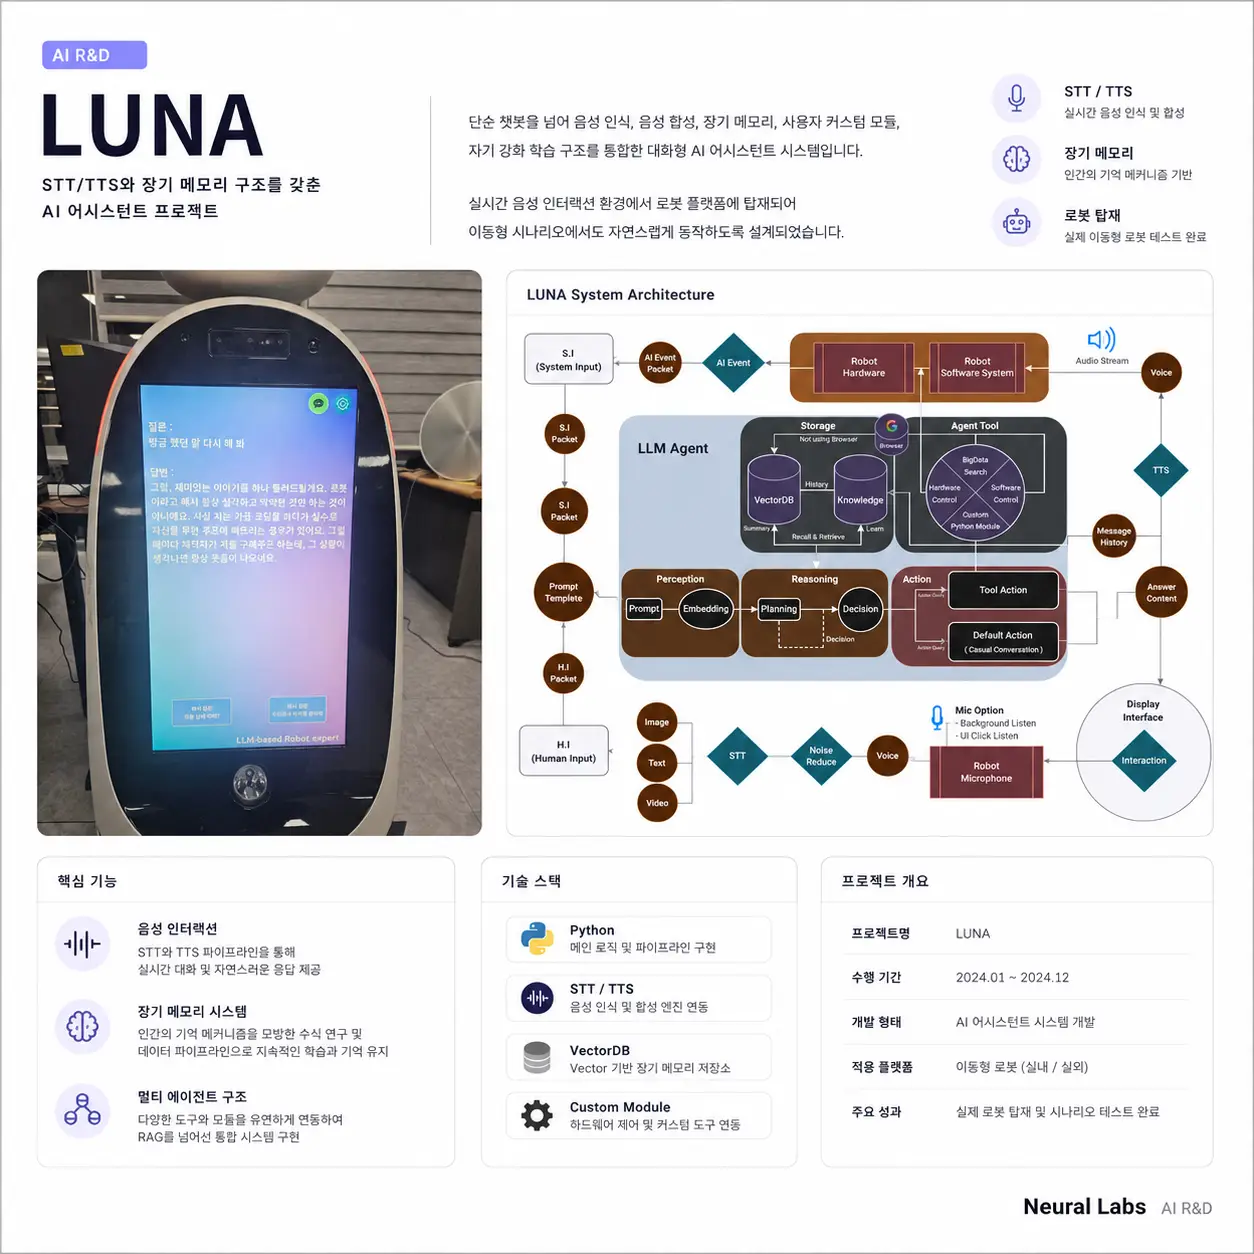
AI 어시스턴트, Luna
0
10
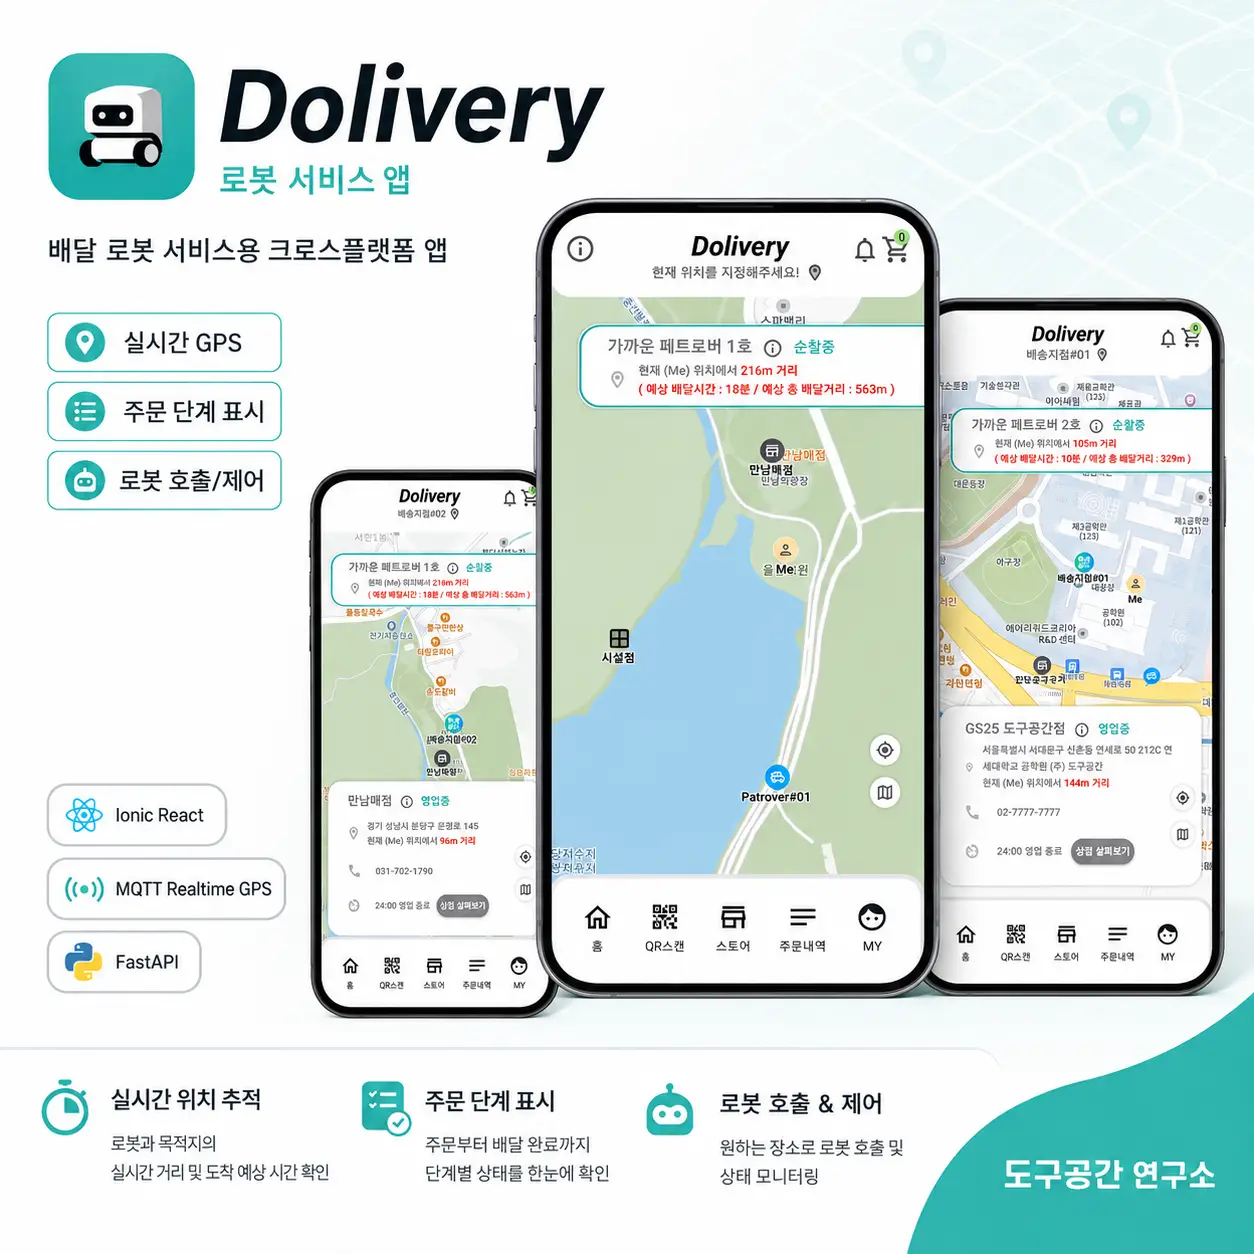
크로스 플랫폼 앱, Dolivery
0
4
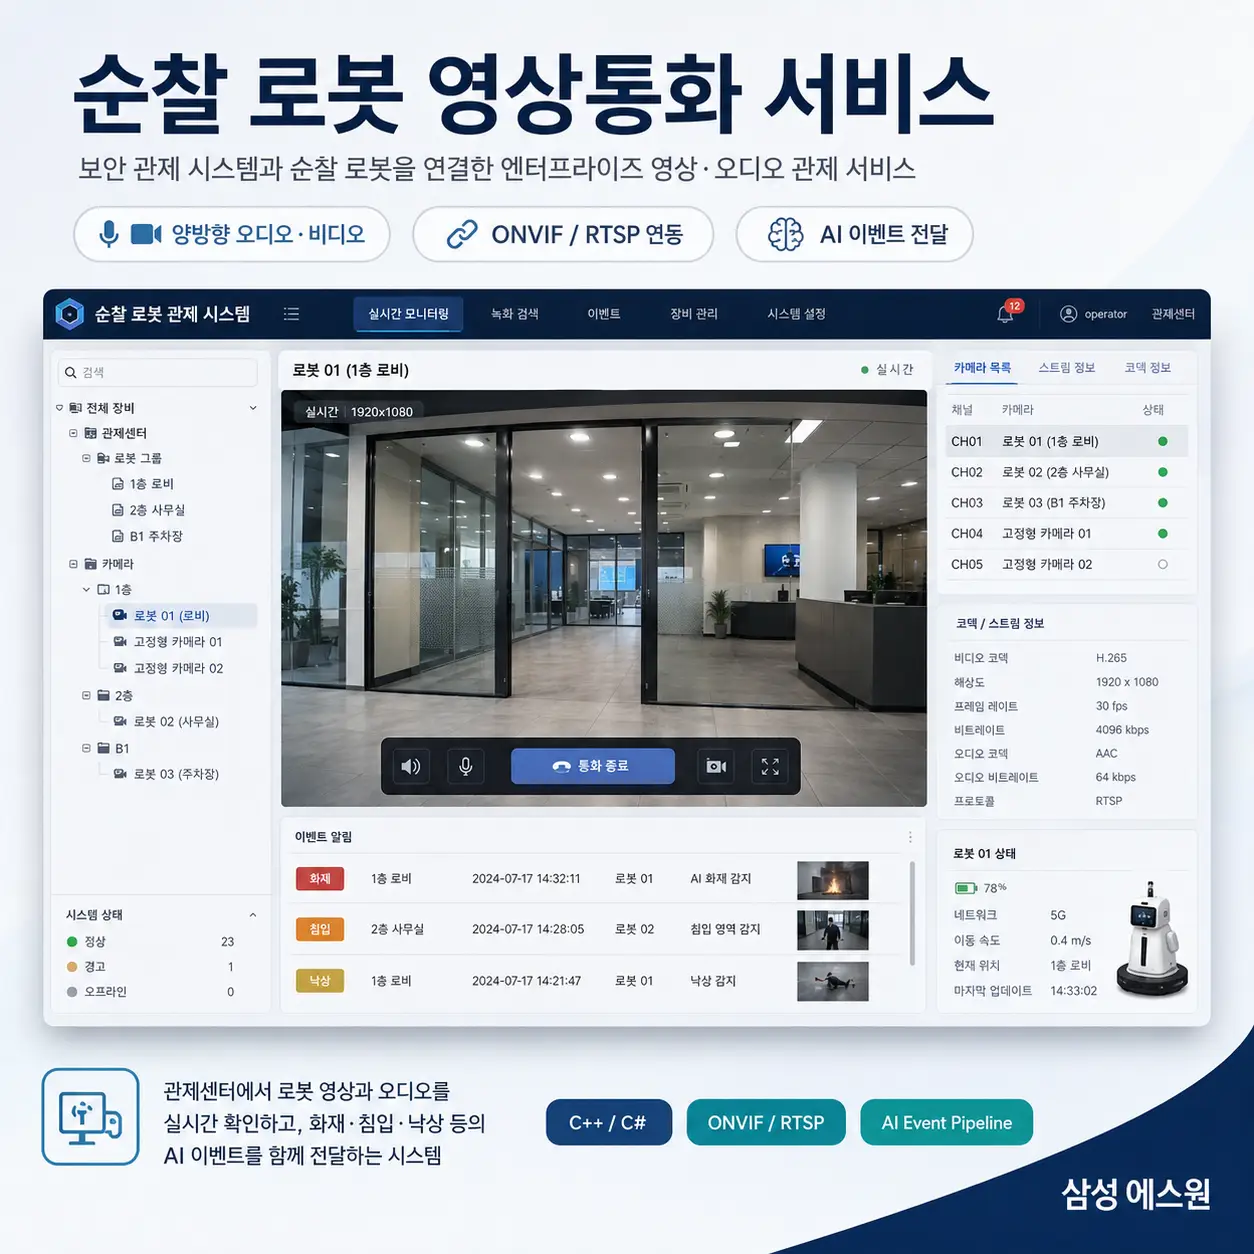
영상통화 서비스, 양방향 오디오 통신 (ONVIF-RTSP)
0
7
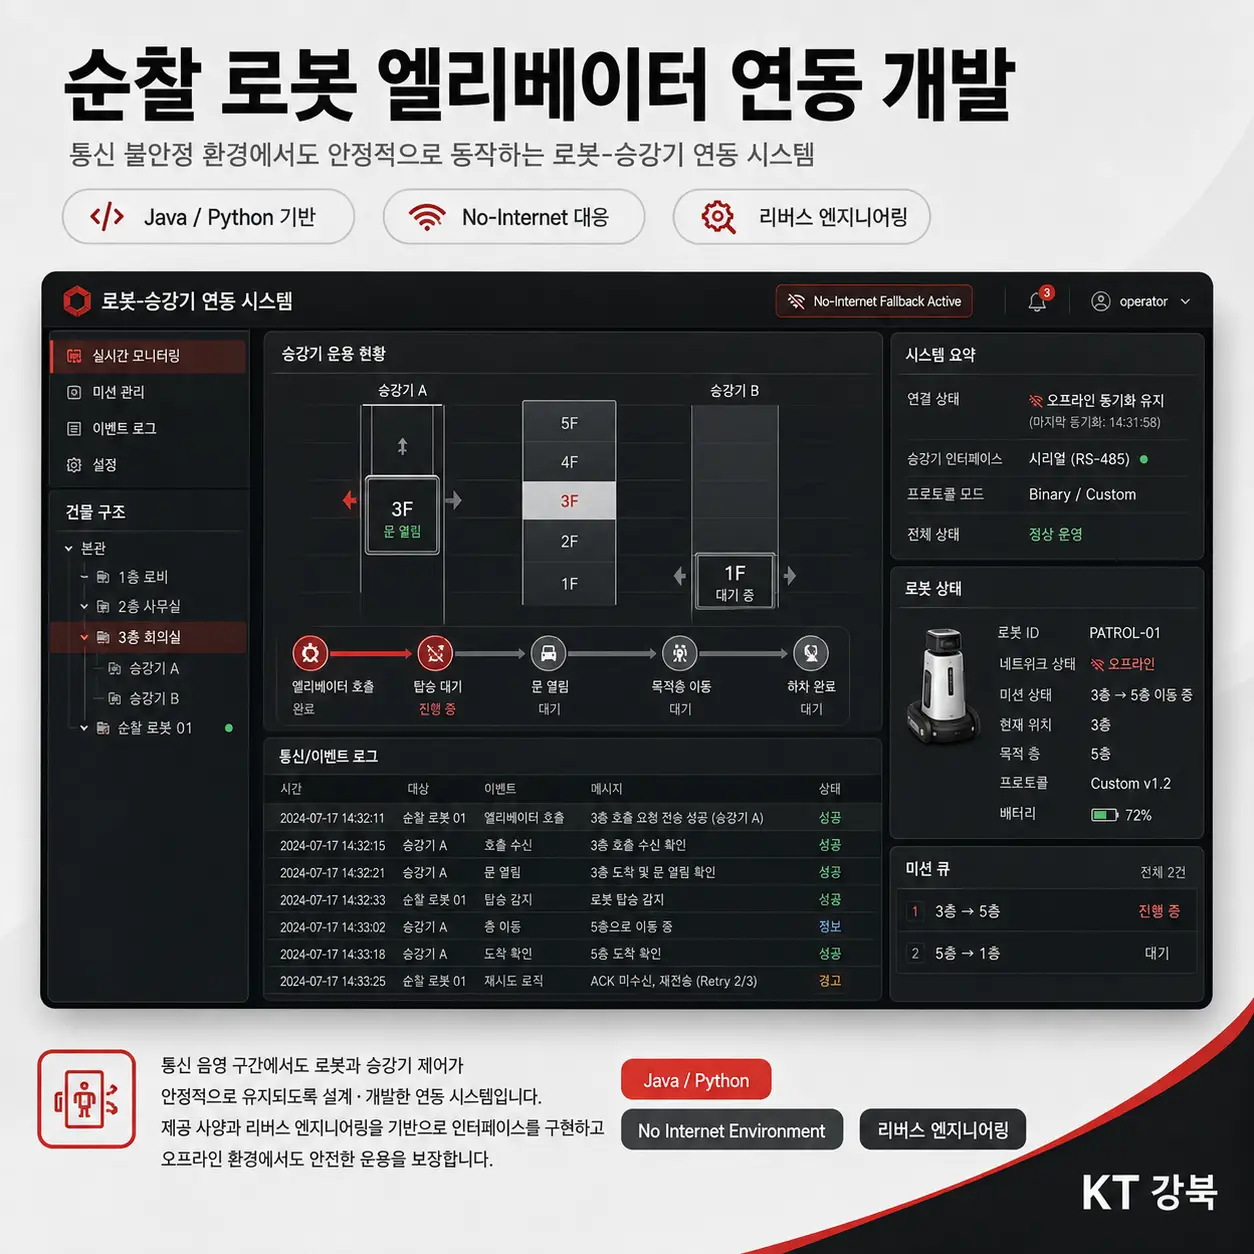
엘리베이터 임베디드 시스템
0
5
AI 어시스턴트, Luna
010크로스 플랫폼 앱, Dolivery
04영상통화 서비스, 양방향 오디오 통신 (ONVIF-RTSP)
07엘리베이터 임베디드 시스템
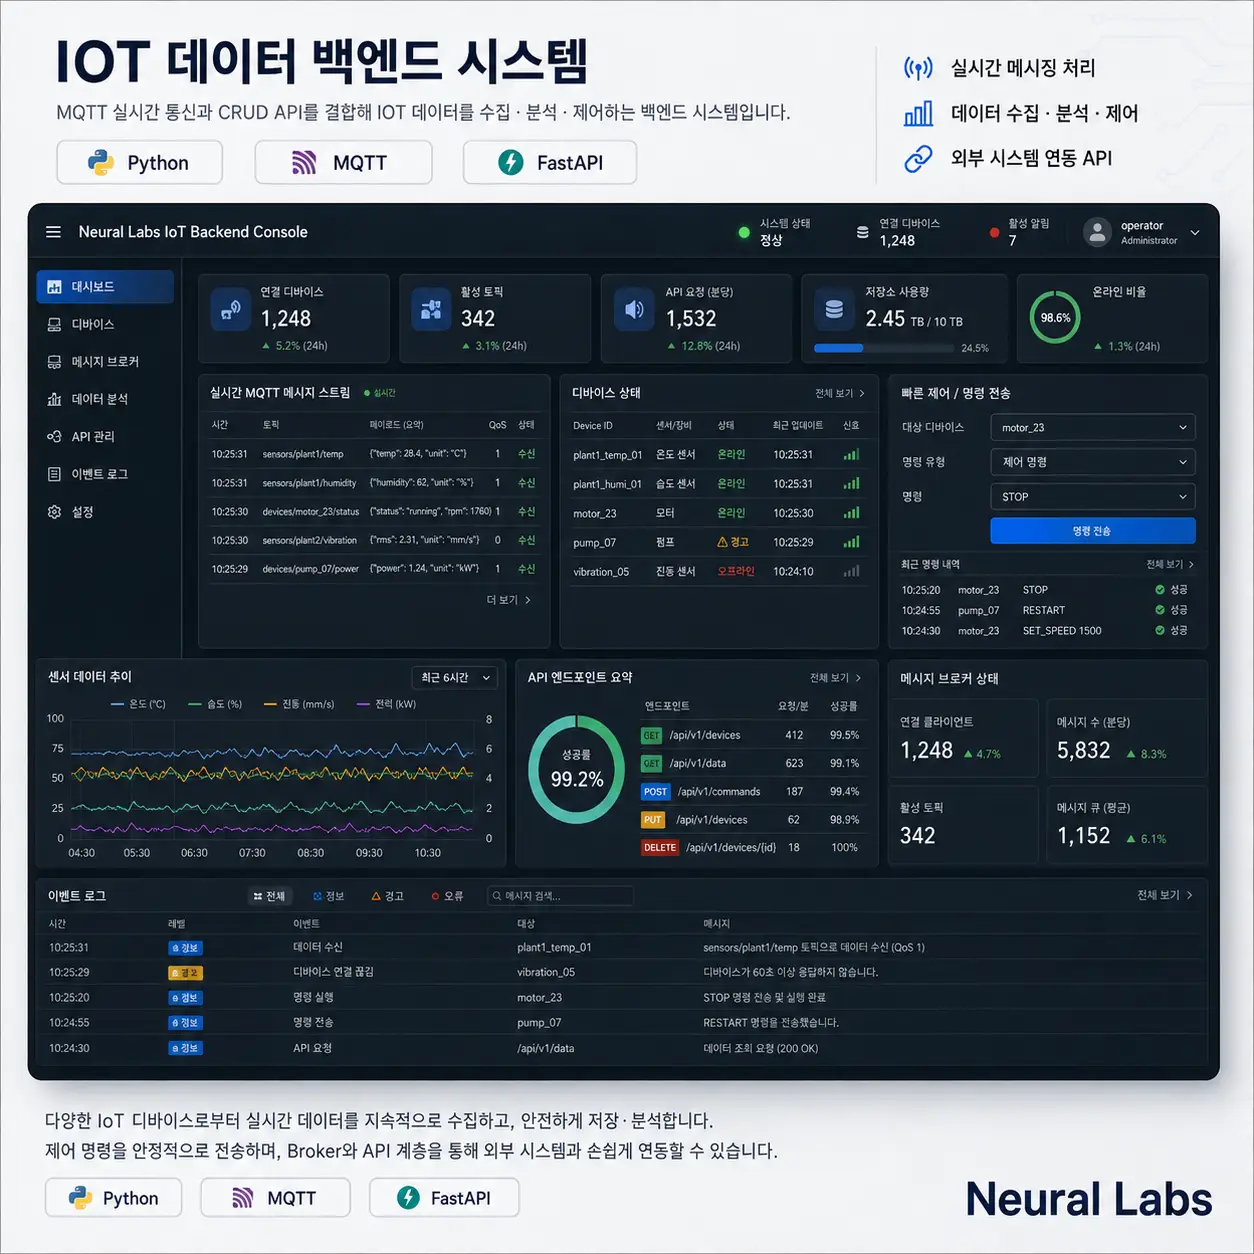
05IoT 데이터 백엔드 시스템
05
영상통화 서비스, 양방향 오디오 통신 (ONVIF-RTSP)
0
7
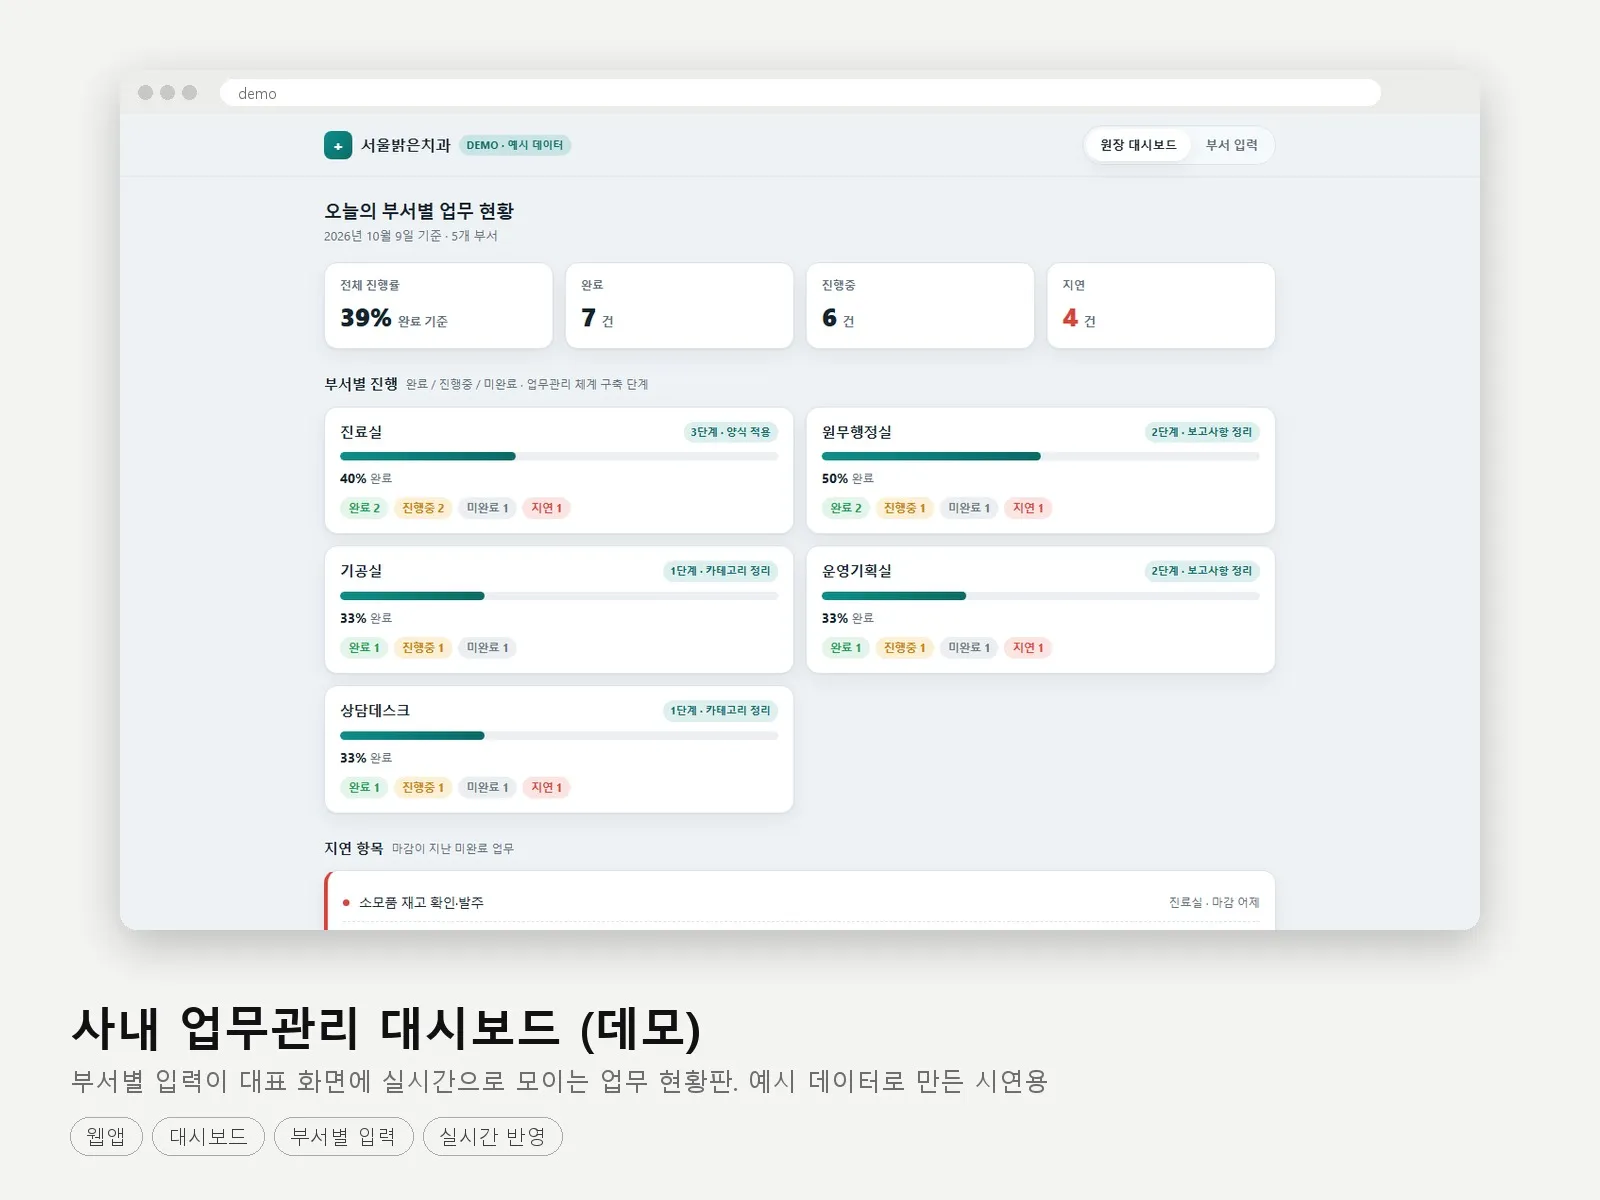
웹앱 제작: 부서별 업무 현황이 한 화면에 모이는 사내 대시보드
0
10
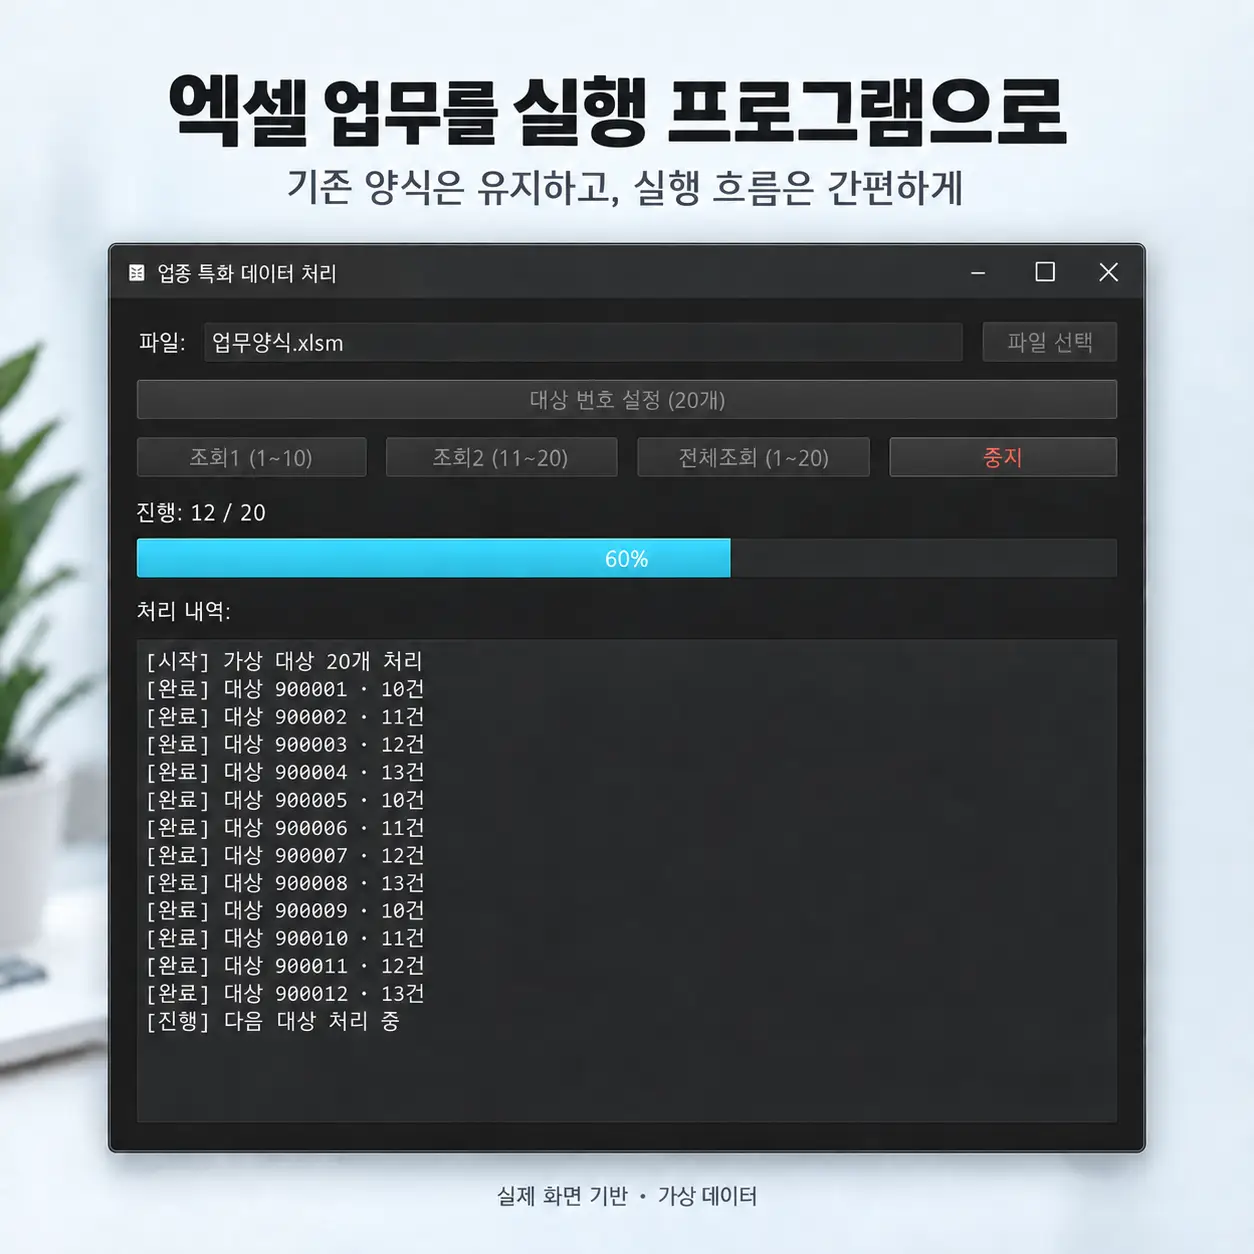
기존 엑셀 매크로 업무를 실행 프로그램으로 전환

0
2
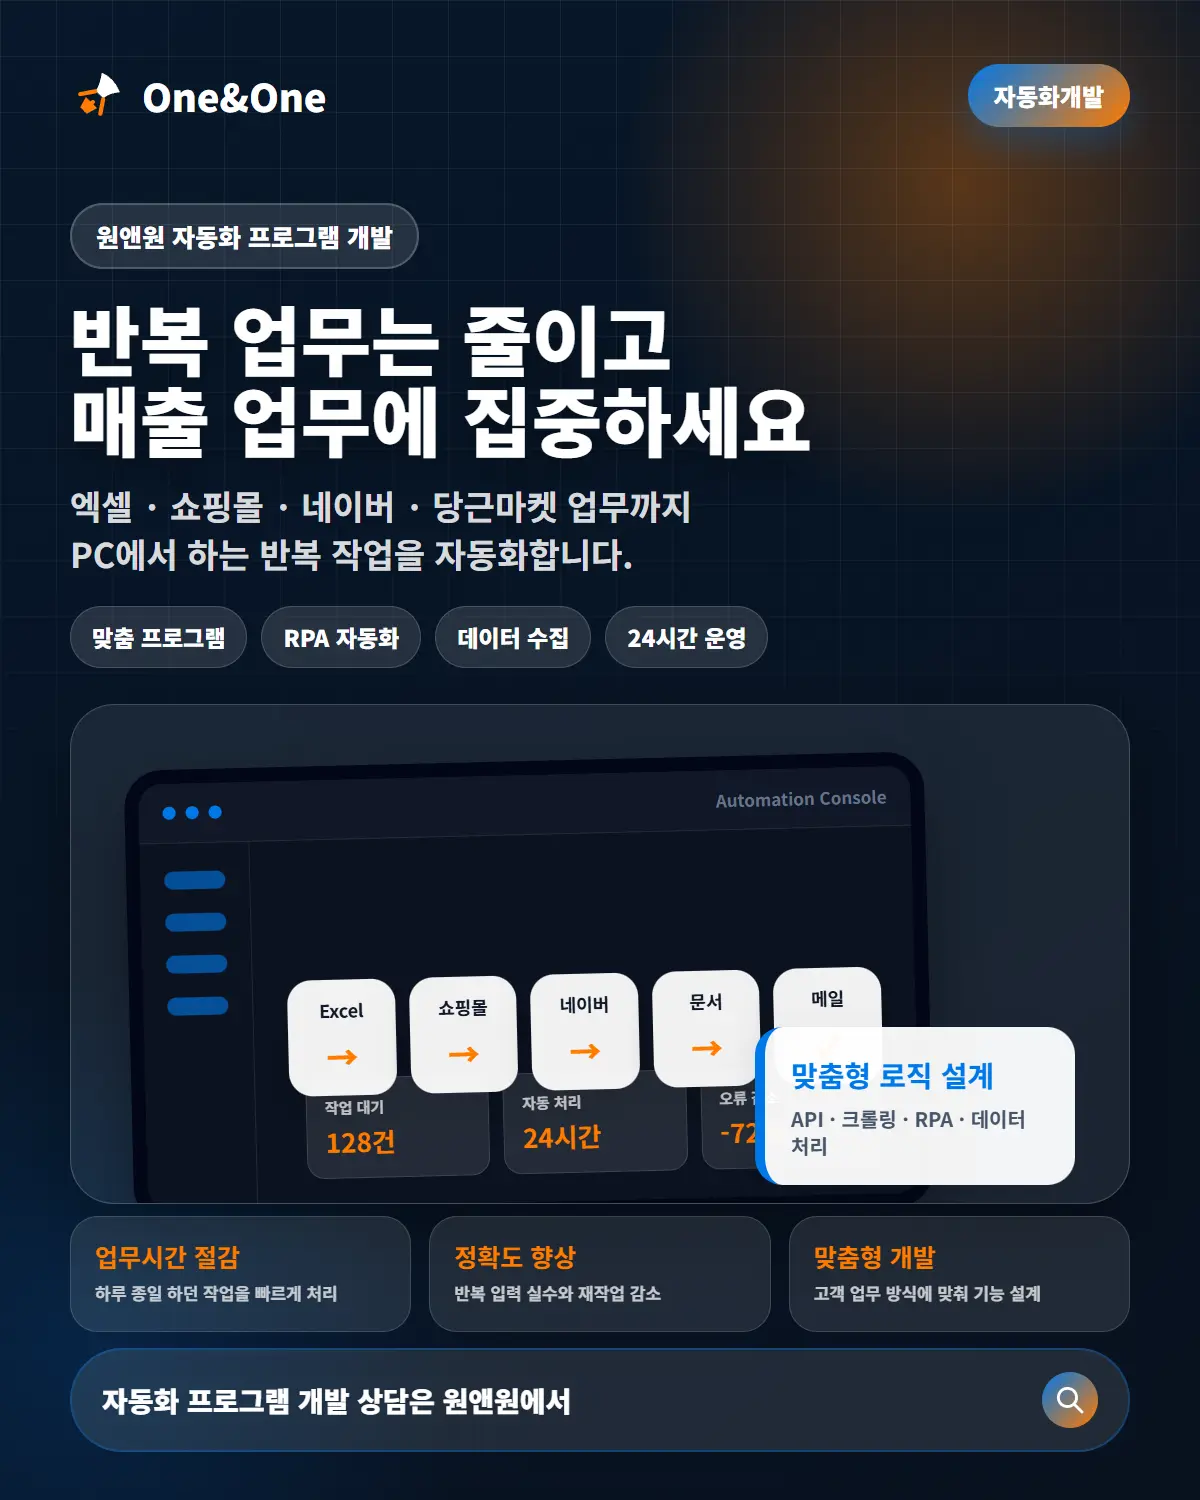
비즈니스 효율을 극대화하는 맞춤형 자동화 & 웹사이트 개발 전문가
1
12

영상통화 서비스, 양방향 오디오 통신 (ONVIF-RTSP)
뉴럴네트워크07웹앱 제작: 부서별 업무 현황이 한 화면에 모이는 사내 대시보드
오늘완성 작업실010기존 엑셀 매크로 업무를 실행 프로그램으로 전환
프로그래밍J02비즈니스 효율을 극대화하는 맞춤형 자동화 & 웹사이트 개발 전문가
업무자동화 원앤원112챗봇, 알림톡, 설비 정비 관리 시스템
넥스트엑스 (NextX) 09
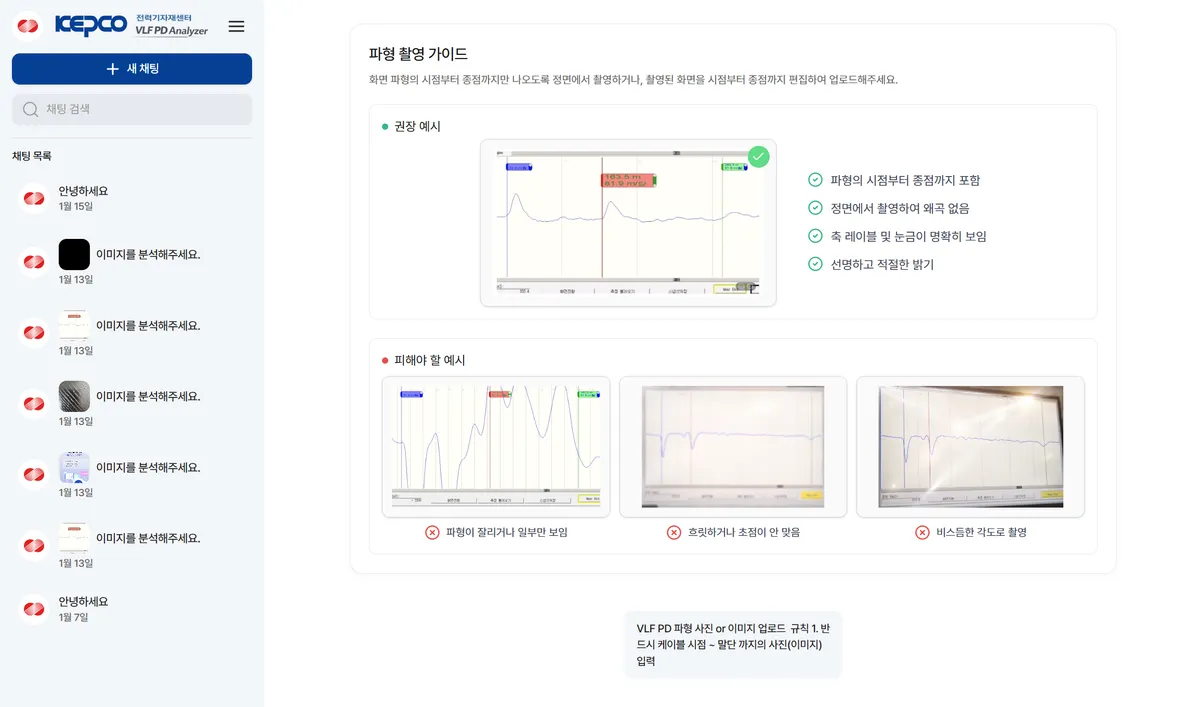
한국전력공사 파형분석 AI 챗봇 개발: 전력 설비 진단 효율화 솔루션
한동민 034
엘리베이터 임베디드 시스템
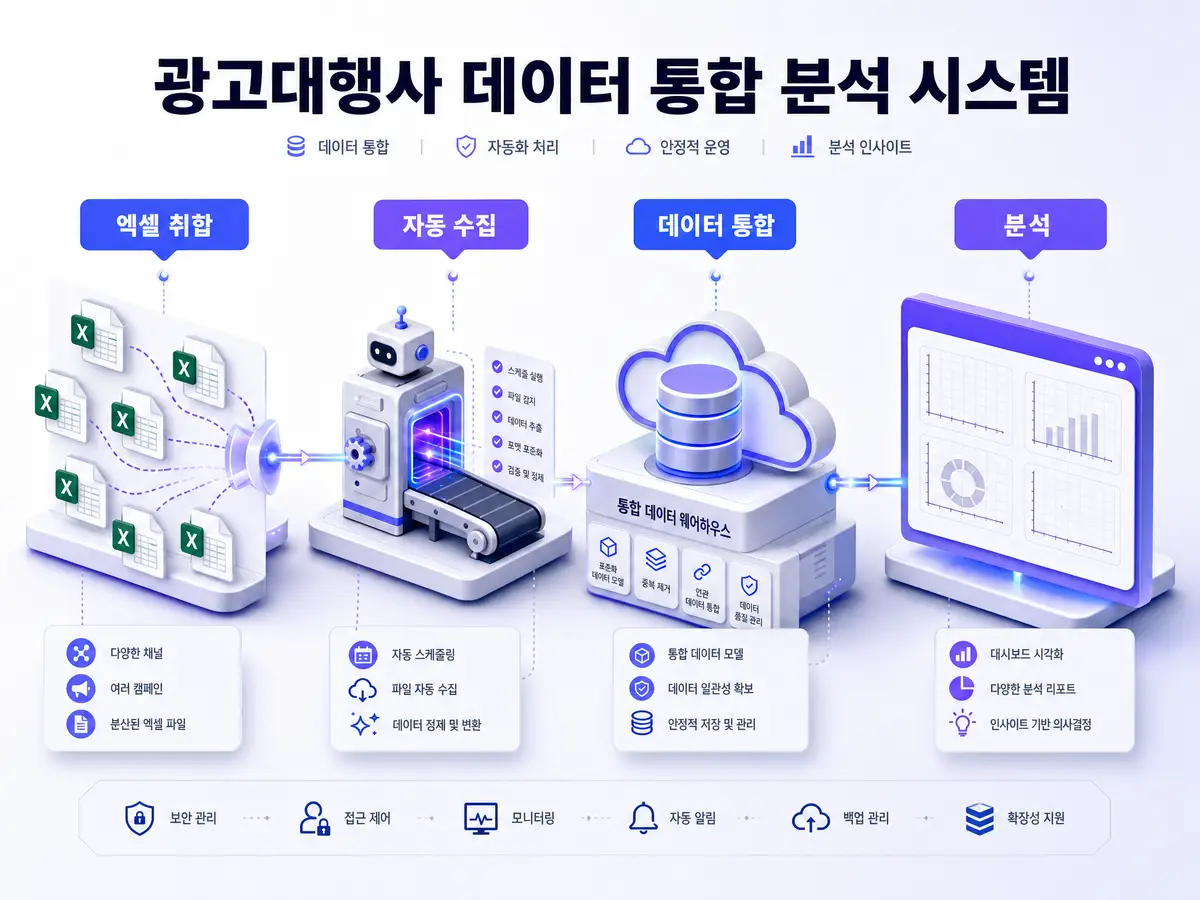
뉴럴네트워크05광고대행사 데이터 통합 분석 시스템 개발
PAGE10 05
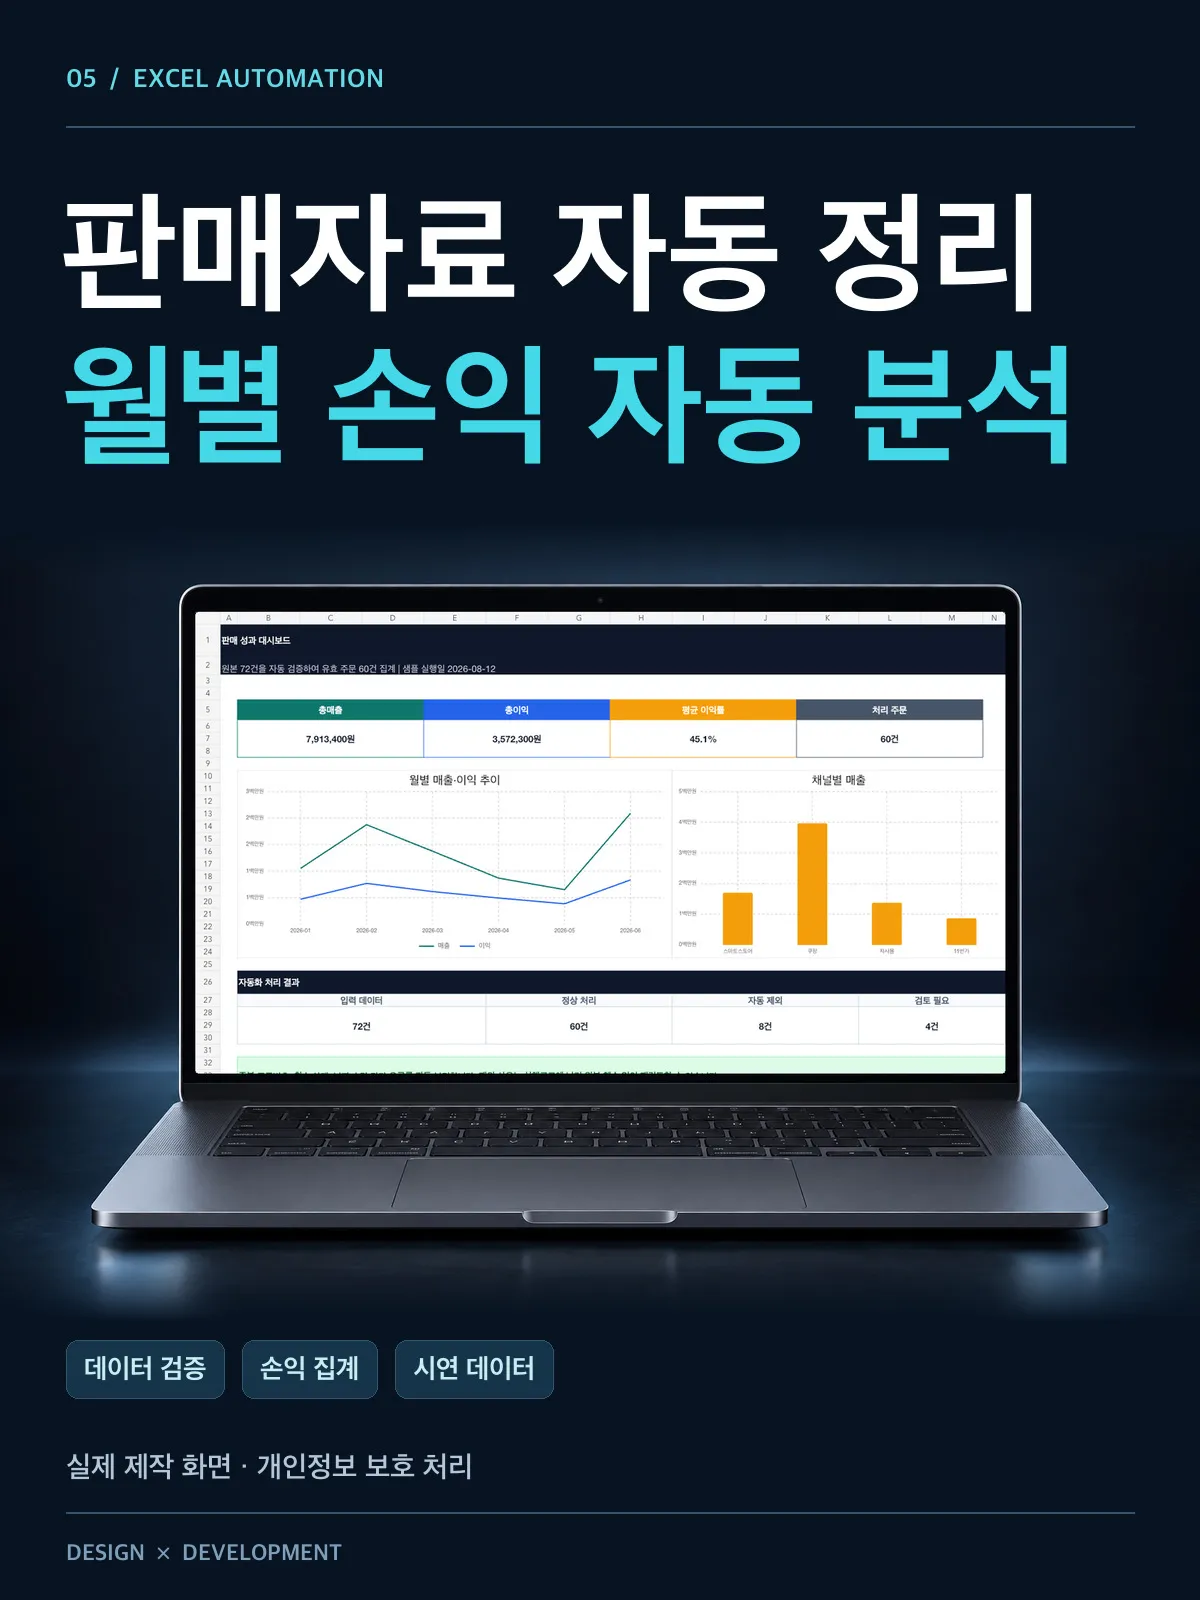
판매자료 정제 / 엑셀 손익 분석 자동화
리유 스튜디오 010